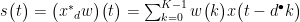
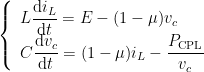
摘要:针对带有不确定恒功率负载的DC-DC Boost变换器,提出一种基于新型鲁棒电流约束控制障碍函数的安全强化学习控制策略,确保系统在实现快速电压调节的同时满足安全性要求。首先,结合传统控制障碍函数和固定时间滑模干扰观测器,设计一种新型鲁棒电流约束控制障碍函数,约束变换器的瞬态电感电流,以确保学习过程中始终满足安全约束条件;其次,利用强化学习算法构建标称电压控制器,优化系统动态控制性能;最后,通过构建二次优化问题,将标称强化学习电压控制器与鲁棒电流约束控制障碍函数相结合,生成满足系统安全条件的控制集。仿真与实验结果表明,该控制策略在复杂负载条件下能够实现快速、精确的电压跟踪并严格限制暂态电流,显著提升了系统的安全性与鲁棒性。
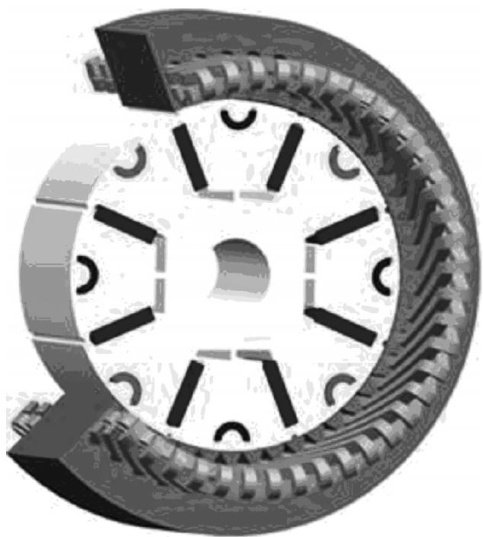
摘要:为降低齿槽转矩抑制电磁噪声并减少因分段斜极产生的不平衡轴向电磁力,进而减少轴承负荷,通过分析转子轴向力的主要来源,在传统线性转子分段斜极的基础上,提出一种Z型转子分段斜极结构。以三相8极48槽内置式永磁同步电机为模型,推导分段斜极后的齿槽转矩表达式,分析转子分段斜极对齿槽转矩和电磁噪声的削弱原理。分别建立未斜极电机、线性斜极电机和Z型斜极电机的多物理场模型,对其电磁性能进行分析。最后,试制Z型斜极结构样机并进行实验。实验结果表明,在额定负载下,该结构在与传统线性斜极电机几乎相同的电磁性能下,其不平衡轴向电磁力降低了52.86% 。该斜极结构具有一定的合理性,可为同类型转子斜极电机电磁性能优化提供参考。
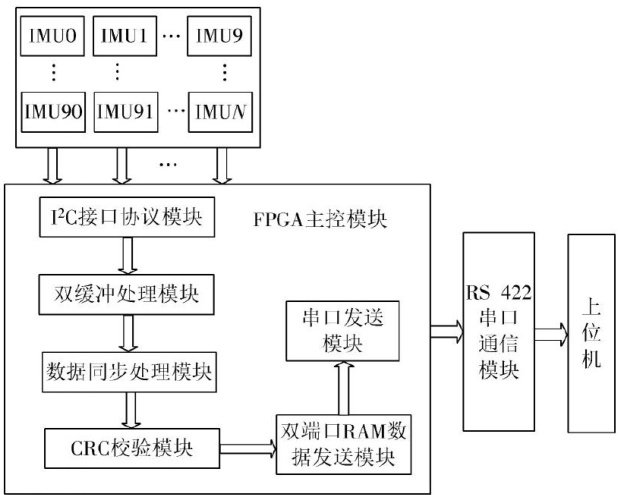
摘要:惯性测量阵列系统是由多个微机电系统(MEMS)和惯性测量单元(IMU)组合而成,通过数据融合技术可大幅提升系统的测量精度。MEMS IMU阵列规模越大,则数据融合的精度提升效果越好,但阵列规模的逐步扩大给惯性测量阵列数据采集的实时性和同步性带来了挑战。针对大规模惯性测量阵列数据采集慢、同步效果差等问题,文中基于FPGA设计一种大规模IMU并行数据采集系统,利用FPGA并行计算的特性设计多路IC总线,单路PC对应采集单个IMU的角速率、比力以及温度数据,同时采用双缓冲技术对采集数据进行处理。另外,对所设计系统进行软硬件实现,并开展大规模数据采集的验证实验。结果表明,所设计系统可实现对大规模惯性测量阵列数据的实时同步采集,为进一步研究惯性测量阵列奠定了扎实的技术基础。
摘要:在物联网场景中,为满足用户发射功率与前传容量的约束条件,需对用户上行传输功率与射频拉远头的前传容量进行联合优化。然而,该优化过程依赖电池供电以维持相关设备的持续运行,但电池电量有限,难以持续、稳定地提供充足的能量支持,使得联合资源分配困难。为解决该问题,提出一种基于无线能量传输的物联网联合资源分配算法。基于无线能量传输技术构建物联网通信模型,利用能量捕获模块从能量广播站捕获能量,为物联网终端提供电量。针对所构建的物联网通信模型,综合考虑物联网的总资源量、总能效及总时延,以物联网的平均能效最大化为目标函数,同时设置任务处理消耗电量约束、物联网资源约束及基站发射功率约束,构建物联网联合资源分配优化模型。利用灰狼优化算法求解所构建的联合资源分配优化模型,输出最优的资源分配方案。实验结果表明,采用所提方法分配物联网联合资源,能量效率高于 15Mb/J ,能够有效提升网络通信效率。
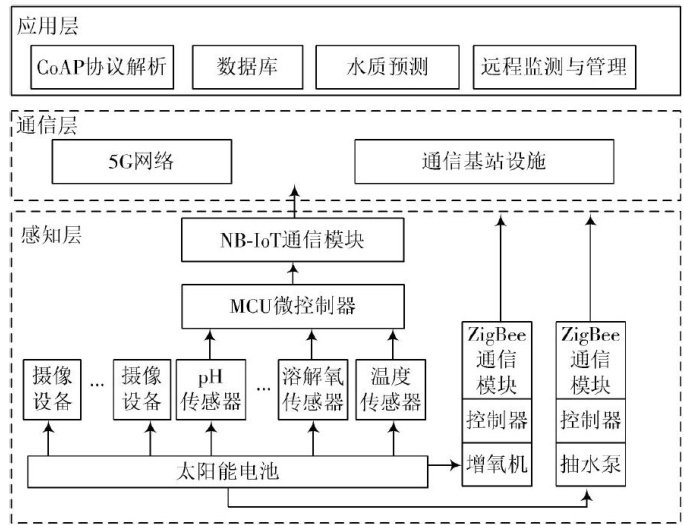
摘要:由于高温、水体中生物活动增强、放养密度过高等因素的影响,当前水产养殖业存在关键水质因子溶解氧无法有效监测的问题,这不仅显著增加了养殖水质恶化与生物患病的风险,甚至可能导致鱼类厌食乃至大面积死亡。为此,提出一种基于物联网技术下农业水产养殖水质在线监测方法。构建基于物联网的农业水产养殖水质在线监测框架,采用感知层的智能数据采集终端实时获取养殖池塘pH值、水温、溶解氧含量等关键水质数据;利用通信层的5G网络和基站将其传输至应用层,应用层基于改进BiLSTM和状态转移约束方法处理水质监测数据;再利用远程监控和管理模块远程操控水质调节装置,实现对养殖水质环境的精准控制,并通过Profile配置文件和编写数据编解码工具集中管理物联网传感器,完成农业水产养殖水质的远程监测。实验结果表明,所提方法可有效监测农业水产养殖水质状态,且监测结果的 F1 分数达到0.935,均方根误差为 0.087 。
摘要:电力系统的稳定性和动态性能在现代电网中至关重要,良好的励磁系统可以保证电力系统的可靠运行。为了维护系统稳定运行,提出了新型励磁系统控制方式,即基于时间与状态的脉冲控制。首先建立单机无穷大励磁系统的数学模型,阐述了在时间与状态两种条件下的脉冲控制方案;其次考虑了外部干扰导致的扰动,建立了输入状态稳定性(ISS)意义下的脉冲控制,并通过Lyapunov-like函数证明该系统在基于时间与状态的脉冲控制下可实现指数稳定与输入状态稳定;最后通过Matlab仿真实验进行对比,验证了所提方法及控制策略的有效性与正确性,并与有关文献的滑模控制方法进行了比较。结果表明,所设计的脉冲控制具有反应速度快和成本低的优点,且基于状态的脉冲控制显著改善了系统性能。
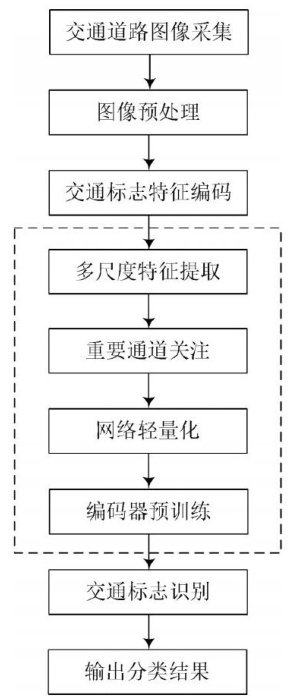
摘要:环境的复杂多样导致车载传感器获得的图像存在大量的干扰信息,给交通标志的识别带来了较大困难。为此,提出一种基于权重共享预训练的轻量化注意力卷积编码器。首先,结合注意力机制与非对称卷积结构,对已编码的重要特征进行关注;然后,利用对比学习中的并行结构对编码器进行预训练,提升编码器在复杂环境下的样本学习能力;最后,对输出的特征编码进行预测,完成对交通标志的识别。实验结果表明,所提算法在模糊和遮挡条件下的准确率分别达到94.65%.91.23% ,具有实用性。
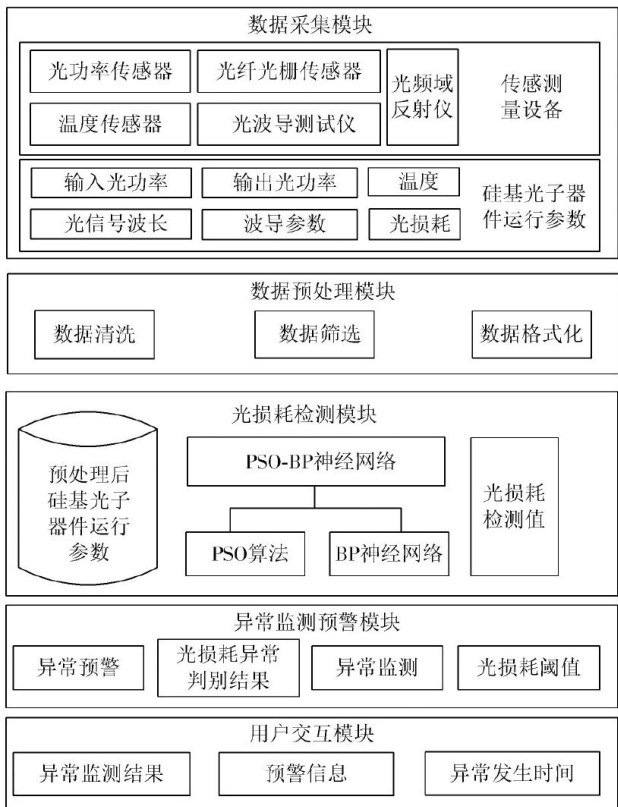
摘要:硅基光子器件的光损耗易受多种运行参数影响,导致其光损耗异常监测存在偏差或遗漏。为全面考虑多种运行参数的影响,实现对其光损耗异常的全面精准监测,设计一种基于PSO-BP神经网络的硅基光子器件光损耗异常监测系统。采用系统的数据采集模块实时采集硅基光子器件的波长、温度等运行参数,再通过数据预处理模块对各参数进行处理,并输入以PSO-BP神经网络为核心的光损耗检测模块,从而获得各种运行参数下的光损耗检测值。异常监测预警模块将所得光损耗检测值与设定阈值进行对比,判断光损耗是否异常,若异常则发出预警。用户交互模块呈现异常监测及预警信息,完成硅基光子器件光损耗异常监测。结果表明,所设计系统可针对不同波长、温度、波导长度及输出光功率等运行参数,实现对硅基光子器件光损耗异常的全面监测,并对各种异常光损耗场景进行有效预警。
摘要:为提高实验室局域网络总线入侵检测的时效性与准确性,设计一种基于门控循环单元的总线入侵智能检测方法。对仅包含两种状态的定性特征进行二值化处理,对包含三种或更多类别的特征,通过one-hot编码将其转换为向量特征;再对数据集进行规范化调整,平衡不同量级的数据特征。为提高检测上限,使用结合聚类的欠采样算法构建平衡数据集,融合门控循环单元(GRU)与卷积神经网络(CNN)构建CNN-GRU入侵检测模型,以实现局域网络总线入侵的智能、高效检测。实验测试结果表明,在检测不同攻击时,所设计方法的Micro ?F1 和Macro- F1 指标均较高,对于不同攻击的检测耗时均低于 0.2s
摘要:在容器云与微服务架构环境下,综合性云计算平台面临的攻击手段变得更为复杂且多变。在保障服务质量的同时,如何强化系统防御能力,是当前大型综合计算系统所面临的核心问题。为解决这一问题,提出一种基于深度学习的具有防御成本属性刻画的容器云和微服务主动安全防御策略。通过对动态清理周期与微服务副本数量两个关键维度进行建模,设计一种深度强化学习算法。以中国石油冀东油田云平台为实测算例的实验结果表明,相较于SmartSCR和ASDS-DRL两种防御策略,所提方法在防御效果上具有一定优势,防御效能分别提升了 72% 和 7.5% ,验证了所提策略的可行性与有效性。
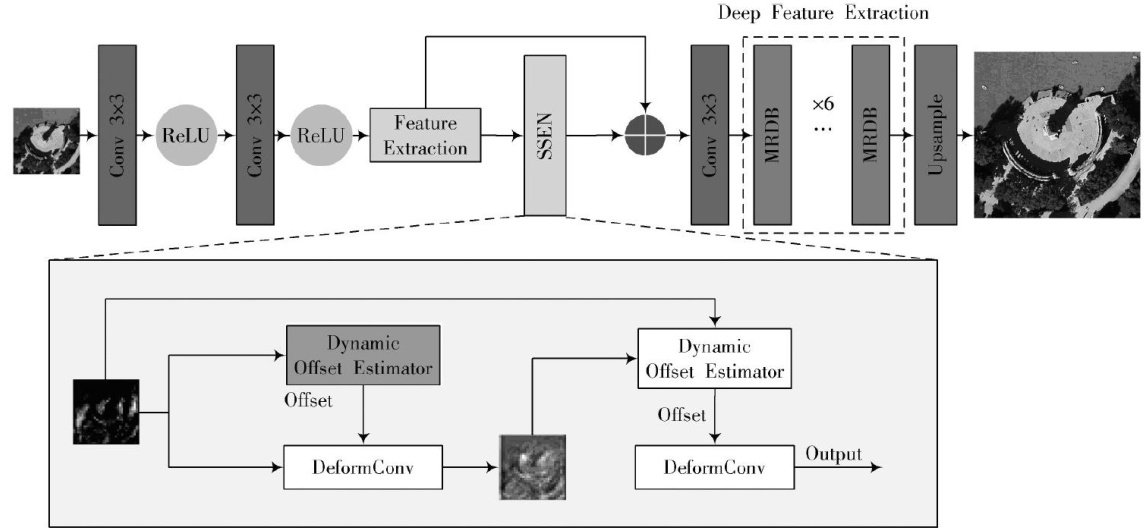
摘要:针对遥感影像超分辨率重建后的图像普遍存在的边缘模糊、伪影及失真问题,基于生成对抗网络提出一种新型的遥感超分辨率重构算法。该算法设计了包含联合损失的多分支残差密集块(MRDB),同时采用自相似特征提取模块对其高频和边缘信息进行修复。首先,MRDB在RRDB基础上改进多分支结构,能够有效处理不同频率的信息,提升图像的细节恢复效果和语义平衡,进而减少物体边缘模糊问题。其次,多分支结构和密集块的创新性结合,可稳固提取深度特征,有效消除伪影。最后,设计了联合损失函数,结合 L1 内容损失、感知损失、纹理损失、对抗损失和自相似性损失,确保图像整体的清晰度。此外,对MRDGAN进行对比实验和消融实验。实验结果表明,在UCMerced数据集中,MRDGAN在公路、机场和建筑类别下的定性效果更为接近原图,且平均PSNR高出ESRGAN算法1.13dB,SIM高出0.0285,FID降低22.13,CLIP-score提高0.0361。该算法不仅去除了生成伪影,提高了边缘重建精度,同时在各项评估指标中展现出更优异的结果。
摘要:针对近距离空战中无人机难以在任意态势下快速指向控制问题,提出一种基于复合回报函数设计的空战指向控制策略。为了避免空战中无人机自主低效大机动完成指向任务后,陷入能量退却的危险状态,设计融合能量、时间、攻击角等多维度约束的复合回报函数对不同初始态势无人机进行指向瞄准训练。针对空战任务中观测空间、动作空间的复杂高维特性导致的策略难收敛的问题,对SAC算法训练中双Actor-Critic神经网络结构的网络参数更新过程进行分层 L2 范数梯度裁剪,显著提高了算法的收敛效率。仿真结果表明:所提算法能够很好地引导飞机快速做出保留能量和机动性的机动决策指令并完成指向瞄准任务;相较于TD3、PPO、DDPG等传统深度强化学习算法,其具有更优的收敛效率。
摘要:永磁同步电机在低速尤其是零速运行时,滑模观测器等基于反电动势的无传感控制方法难以准确估计转子位置。为实现永磁同步电机从零速闭环带载启动到中高速的平稳运行,采用高频方波电压注入法与滑模观测器相结合的控制方法,并提出一种基于转子位置误差信息的加权切换策略来实现两种控制方法的切换。在转子位置、转速估计部分,针对传统锁相环在动态过程中提取转子角度存在稳态误差大的问题,采用基于电机动力学模型搭建的三阶改进非线性扩张状态观测器代替传统锁相环进行转子位置、转速信息的提取。在仿真平台上进行验证,仿真结果表明,所提算法可以实现永磁同步电机从零速闭环带载启动到中高速的平稳运行,相比于传统全速域无传感控制方法有更好的控制性能。
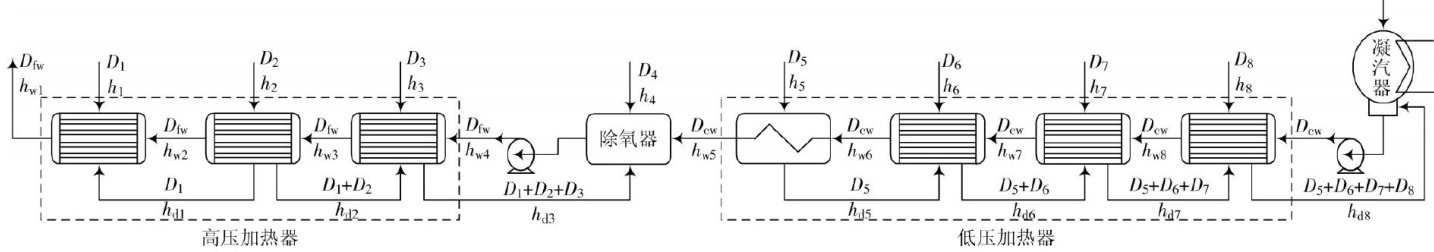
摘要:为解决火电机组中凝结水节流模型难以兼顾准确性、快速性和泛化性的问题,提出一种结合机理建模和数据驱动建模的混合建模方法,深入分析了凝结水节流对除氧器内部压力的动态影响,并引入参数辨识技术。首先,根据凝结水节流系统的动态特性和静态特性,建立准确性高的复杂机理模型;其次,在保证模型精准度的前提下,借助数据驱动方法找到复杂模块中某些复杂变量之间的关系,降低模型的复杂度并提高模型的快速性;最终,采用粒子群优化(PSO)算法,根据所提出的关于负荷、除氧器容积和压力偏差的适应度函数,对不同工况下模型中未知参数进行辨识,提高模型的泛化性。仿真结果表明,在 260MW 和 450MW 工况下,所提模型的均方根误差(RMSE)、Pearson相关系数等评价指标均有较好表现。证明该模型具有较高的准确性、快速性和泛化性。
摘要:针对电力变压器一维油色谱特征数据输入限制深度学习模型性能,以及单一数据转换方法无法充分反映原始序列数据重要特征,从而影响故障诊断准确率等问题,提出一种基于GASF-CWT转换和特征融合的变压器故障诊断方法。首先,使用格拉姆求和角场(GASF)、连续小波变换(CWT)将一维变压器故障样本数据转换为特征图像。其次,以ResNet50网络作为基础模型,并在其特征提取层添加特征融合模块,将转换后的两种图像同时输入模型,为模型提供更全面的特征信息;最后,在模型的残差结构中添加高效通道注意力(ECA)模块,增强网络对重要特征的关注并抑制无关特征,实现高效特征提取的变压器故障诊断方法。实验结果表明,所提方法的故障诊断准确率达到 94.64% ,相比于性能最好的常用RF方法提升 6.38% ,具有较好的诊断能力,可为电力变压器安全可靠运行提供重要参考。
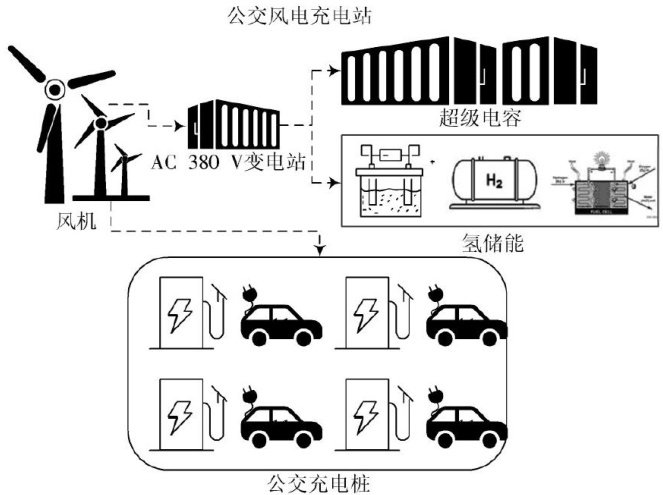
摘要:随着新能源在公交充电站中的应用占比逐步增加,其出力波动性给充电系统的稳定运行、灵活调控、经济效能提出了挑战。文中构建一种面向公交风电充电站的混合储能容量配置模型,旨在实现平抑公交充电站中风电输出与负荷需求之间的不平衡功率以及提升系统经济性的双重目标。首先,对混合储能功率进行波动量分析,并利用变分模态分解、傅里叶变换对频率进行分析,确定超级电容和氢储能各自平抑不平衡功率;然后,设计一种基于自适应滑动截止波动量和频率方法的能量分配策略;最后基于此策略,以混合储能系统总成本最小,以及公交充电站中风电输出与负荷需求之间的不平衡功率未抑制率最低为双目标函数,利用非支配排序的鲸鱼优化算法求解得到最优配置。实验结果表明:在不平衡功率未抑制率相等条件下,所提策略的最优配置有效提高了系统经济性;在总成本相等条件下,有效降低了不平衡功率未抑制率。
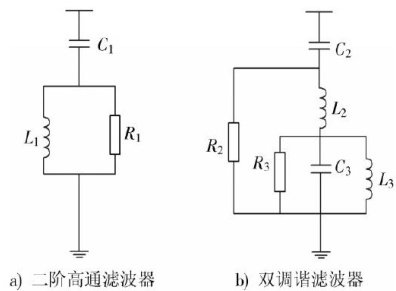
摘要:高压直流(HVDC)输电系统换流器产生的谐波电流会影响交流系统的稳定性及直流输电效率。为降低谐波的影响,提出一种面向交流系统的多目标无源滤波器优化设计方法。首先基于电阻判别式约束的二阶高通滤波器设计,结合双调谐滤波器构建复合滤波器组,建立以投资成本、电流总谐波畸变率和总谐波因子为优化目标的数学模型;然后通过引入改进的多机制融合粒子群优化(ICAPSO)算法,采用自适应参数调节机制与混沌扰动策略有效提升算法的全局收敛性和优化效率;最后基于 ±500kV HVDC系统,搭建Simulink仿真平台进行验证。结果表明,优化后的无源滤波器组不仅有效滤除了换流器谐波,还节约了成本,实现了滤波性能与投资成本之间的最佳平衡。
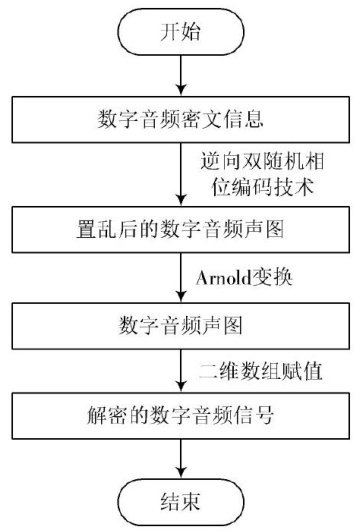
摘要:数字音频解密信号在评判过程中忽略了普遍存在的压缩、噪声干扰及数据传输过程中的丢包问题,使数字音频解密信号波形与原始音频形态不一致,导致评判结果的PCC值较低,RMSE结果较高,影响评判精度。为此提出一种基于Armold变换的数字音频解密信号质量评判方法。首先设计基于Amold变换的数字音频解密过程,根据Arnold变换的加密过程的逆变换,得到解密后的数字音频信号;其次构建基于波形的数字音频信号质量评判模型,将数字音频解密信号码流作为模型输入,完全解码波形分析模块获取信号波形,在此基础上提取数字音频解码信号中的发音特征;然后利用压缩与噪声失真评判模块,基于上述发音特征评估压缩与噪声环境下数字音频解密信号的质量,同时统计音频包数量及丢包数量,以此评判信号的丢包失真状况;最后综合压缩与噪声失真评判结果、丢包失真评判结果,即可获得数字音频解密信号整体评判结果。实验结果显示,所提方法处理后的数字音频解密信号波形与原始音频在整体形态上保持一致,评判结果的PCC均达到0.8以上,RMSE均控制在0.3以内,验证该方法评判结果具有较高精度。
摘要:针对机械臂在三维多障碍空间中运动规划时间长、效率低、路径计算成本高等问题,提出一种MQP-RRT\*算法。首先,将稀疏采样机制融入RRT\*算法中,通过减少重复采样,达到提高初始路径搜索效率的目的;然后,在人工势场(APF)法的原有势场计算模型中加入距离阈值因子,避免了引力过大或过小导致的达不到目标点的问题;最后,提出带有目标点连接的三角不等式剪枝策略,在重选父节点和重连接函数中,将节点的搜索范围扩展到其父节点,达到提高路径平滑度并缩短路径总长度的目的。仿真结果表明,相对于 RRT* 算法、P-RRT\*算法和Q-RRT\*算法,所提算法的路径规划时间分别缩短了 44%,56%,40% ,规划路径长度分别缩短了 36%,22%,25% ,且在多种环境下均具有很强的稳定性。最终,通过ROCR6机械臂进行了实际环境应用实验,进一步验证了MQP-RRT\*算法的有效性。
摘要:高比例可再生能源的接入使电力系统的潮流具有波动性和随机性,也为电力系统的灵活运行带来了挑战。为了应对挑战,首要策略是建立一种灵活性量化和分析方法,用来表征灵活性资源供需平衡与系统运行之间的关系,为此,提出一种基于神经网络和概率潮流的电力系统灵活性量化和分析方法。首先,构建神经网络对可再生能源的出力进行多时间尺度的概率预测;其次,引入考虑静态特性的潮流模型,通过系统频率来反映电力系统有功灵活性的供需平衡;然后,改进半不变量法,结合Gram-Charlier级数展开得到系统频率和线路潮流的概率密度函数,以此量化电力系统灵活性;最后,基于修改后的IEE-30节点系统,通过与蒙特卡洛法对比来验证所提方法的准确性。实验结果表明,所提方法能够在概率框架下量化电力系统的灵活性,具有较高的运算精度和较快的速度。
摘要:煤矿井下机车作为煤矿井下运输物料研石工作的主要工具,其运输调度工作影响着煤矿企业生产效率,而传统调度方式主要以人工操作为主,运输效率较低。为提升井下机车运输效率,针对现有的煤矿井下辅助运输调度工作特点与实际调度需求,提出一种基于改进粒子群优化(PSO)算法的机车最优调度路径求解方案。该方案以运输原则为约束,构建以最小总运输距离为优化目标的调度模型,为井下机车调度工作提供理论支撑。再对基于改进粒子群优化算法的调度算法进一步优化,通过引入遗传算法(GA)中的交叉变异操作来增强空间粒子的多样性与寻优能力,最终得到最优调度路径。通过Matlab 2022b软件搭建了仿真平台,以首山一矿井下运输研石实际生产数据为背景,对该算法进行了仿真实验。实验结果表明,所提出的智能井下机车调度算法规划的运输路径更具合理性,不仅提高了机车资源利用率,还显著提升了井下辅助运输作业的整体效率。
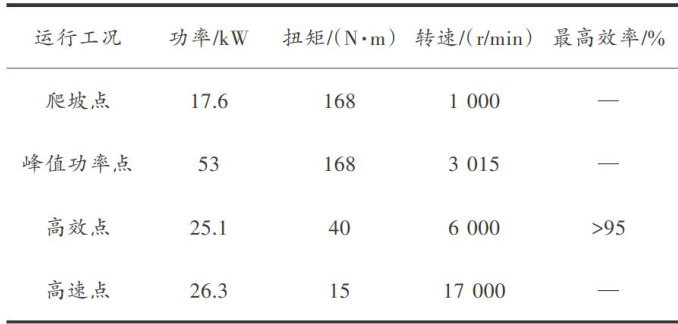
摘要:针对新能源电动汽车对驱动电机高效率和低成本的需求,文章融合异步电机结构简单、扁线绕组槽满率高的优势,提出一种电动汽车用扁线异步电机设计方案,并进行特性分析,以提高电机的运行性能。首先,根据电动汽车的工况条件确定电机的设计指标,阐述扁线异步电机的结构特点,分析电机极槽配合和定子转子槽数配合规律;其次,建立不同转子槽数的电机模型,进行起动性能、转矩性能及电流特性的对比分析,完成电机电磁设计,并与圆线异步电机进行比较;接着,考虑到电动汽车用电机对起动性能的要求,采用田口法进行凸型转子槽的优化设计,确保转子集肤效应系数达到最大,提升电机的起动性能;最后,分析电动汽车在爬坡点、峰值功率点、高效点和高速点等不同工况下电机的转矩-转速特性,获取电机效率Map图、功率因数等性能指标。结果表明,所设计的扁线异步电机的效率在爬坡点工况时为 91.3% ,在高效点运行工况时达到 96.2% ,满足电动汽车运行工况要求。
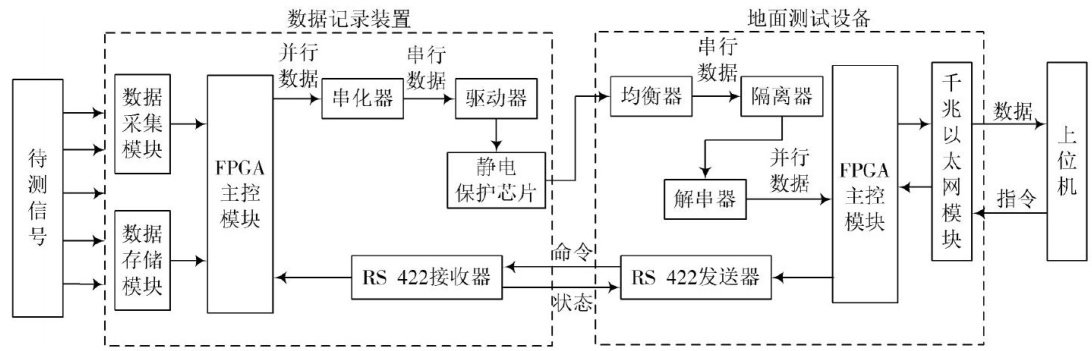
摘要:针对LVDS信号在长距离高速链路传输过程中出现的信号衰减过大、误码率偏高等问题,基于四通道链路传输场景,从硬件电路与逻辑设计两方面进行优化设计。硬件电路层面,通过集成信号驱动器与自适应均衡器补偿传输链路中的信号损耗,延长传输距离;逻辑设计层面,采用“三判二"机制与校验字相结合的方法保证指令传输的准确性,并在数据传输环节增加CRC校验重传反馈机制,减小因断链、误码造成的传输错误,保证数据传输的可靠性。实验结果表明,所提出的设计方案能够在 100m 长的电缆中实现 500Mb/s 的零误码传输,满足航天领域长距离高速数据传输的实际需求。
摘要:随着智能机器人技术的不断发展,路径规划已经成为移动机器人自主导航的关键研究领域。 RRT* 算法作为一种经典的采样基路径规划算法,被广泛应用于路径规划任务中。然而,RRT\*算法在实际应用中仍然存在收敛速度慢、节点扩展随机性高等问题,影响了其在复杂环境中的效率和路径质量。为解决这些问题,提出一种改进的 RRT* 算法,旨在提高移动机器人路径规划性能。改进的算法通过引入目标偏置采样和碰撞修正采样策略,结合自适应步长机制,并对生成路径进行冗余节点删除优化,从而提升了算法在多种环境中的适应性和搜索能力。实验结果表明,改进后的 RRT* 算法在不同环境下均表现出优异性能,显著提高了搜索速度和计算效率。该研究成果对增强移动机器人的自主导航能力具有重要的参考价值。
摘要:传统的声纹识别方法受环境噪声和个体变化等因素的影响,准确率难以进一步提升。为此,提出一种基于DenseNet和迁移学习的语谱图声纹识别方法,以进一步提高声纹识别系统的性能。使用DenseNet的声纹识别模型对源域语音进行训练;采用迁移学习将源域训练的DenseNet模型迁移到目标域训练数据;在目标域测试数据上验证迁移后模型的性能,并对比分析迁移前后DenseNet模型和ResNet模型的声纹识别性能。实验结果表明,与原始ResNet模型、DenseNet模型和经迁移学习的ResNet模型相比,经迁移学习的DenseNet模型的识别准确率分别提高了 3.89%,6.67% 和 3.34% ,且具有较快的收敛速度。
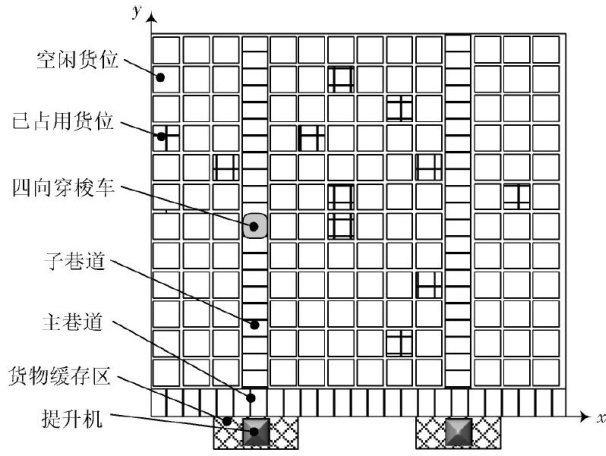
摘要:为解决多深度四向穿梭车仓储系统中因货位分配不合理带来的出库作业效率低、穿梭车拥堵等问题,提出一种基于改进DQN的货位分配优化方法。首先,根据多深度四向穿梭车仓储系统货位分配问题的特点,构建以出入库效率、货架稳定性、巷道作业均衡性为目标的优化模型;然后,定义改进DQN的状态-动作空间、奖励函数等,引入优先经验回放机制以增大优质样本的权重并降低数据的相关性,同时引入决斗网络机制区分各动作的相对优势,更好地估计Q值,进而提升复杂高维度状态空间中的训练效率和稳定性。仿真实验结果表明,改进DQN算法的优化结果和收敛速度均优于遗传算法(GA)和DQN,其性能比GA提高了 3.91%~18.18% ,比DQN提高了 3.66%~15.09% ,而且在大规模货架和批量订单场景中优势更加显著。